 Simone
空中机器人(一种无人飞行器)
的有关信息介绍如下: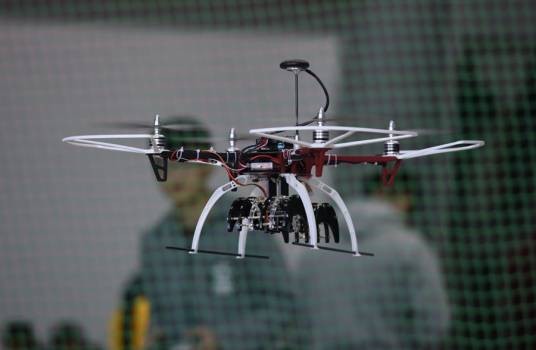
空中机器人(Aerial Robotics)最早由美国乔治亚理工大学的Robert Michelson提出,是指搭载了GPS、机载导航、视觉识别及无线通信等设备,能在一定范围内实现无人飞行的旋翼无人飞行器、无人飞艇等。它拓展了无人机的概念,在一定意义上可视为无人机的别称 。
空中机器人已应用于在轨卫星燃料加注与维修、工业高难度作业等领域 。通过算法升级,四旋翼空中机器人可完成倒飞穿环、连续蛇形机动等特技飞行,在密集障碍环境中成功率超越人类飞手 。微型集群机器人能在竹林等复杂环境实现自主导航与编队飞行 。西湖大学团队开发的FlyingToolbox系统实现了多架无人机在“竖叠式”飞行状态下的工具交换与高精度协同作业 。
想要了解更多“空中机器人(一种无人飞行器)”的信息,请点击:空中机器人(一种无人飞行器)百科